小畑です。
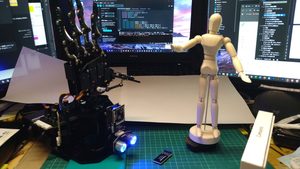
「ロボットハンド」のセンサー編②です。
今回も、「視覚センサー」を使います。
今回の動きは、「ボールを掴んで左に置く」です。
①初期状態、 5本指が開いて、 ライトは、青が点灯する。
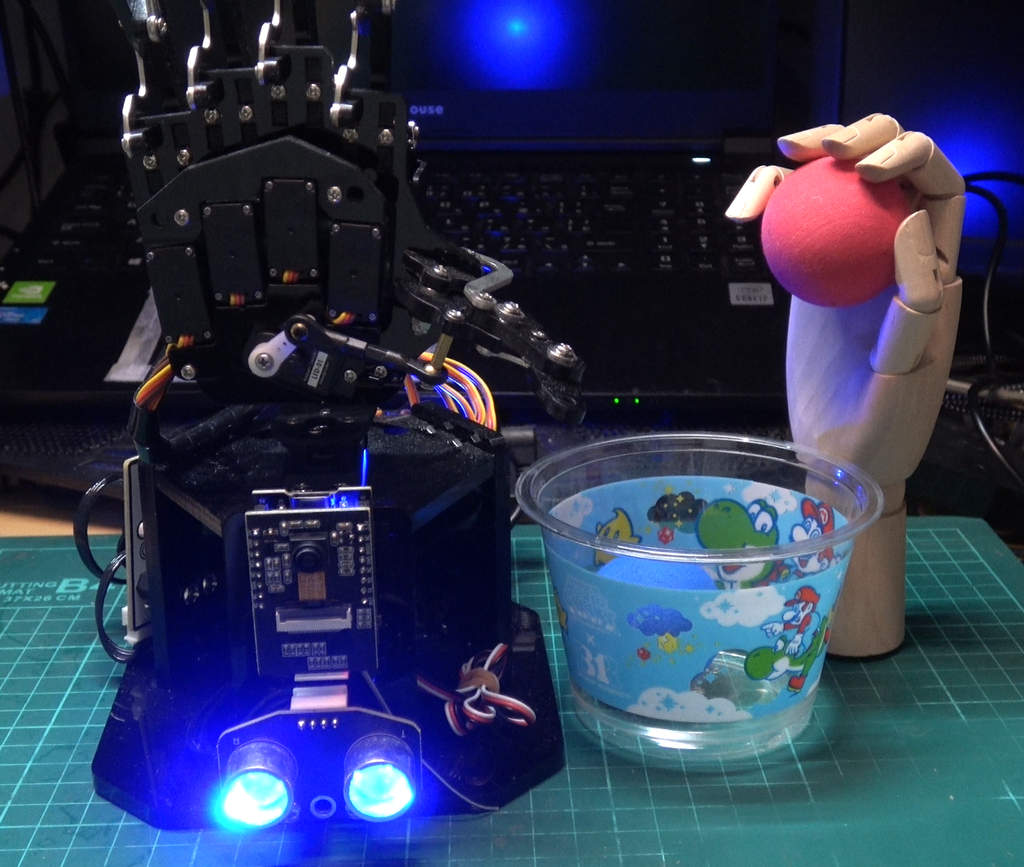
②視覚センサーにボールを近づける。 ライトは、青から緑へ変化する。
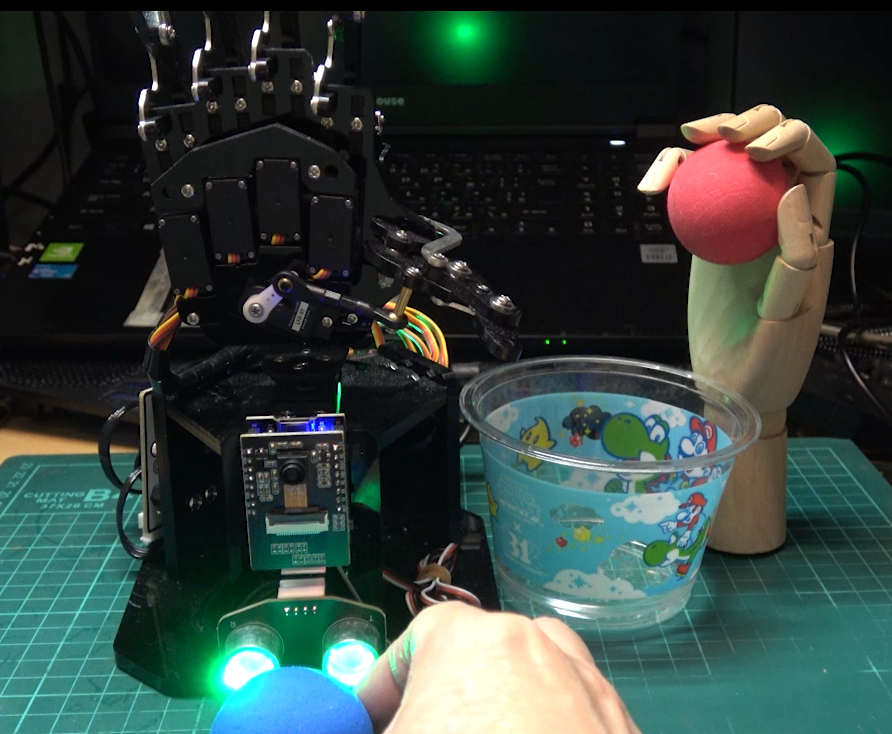
③ボールをロボットハンドに持たせる。
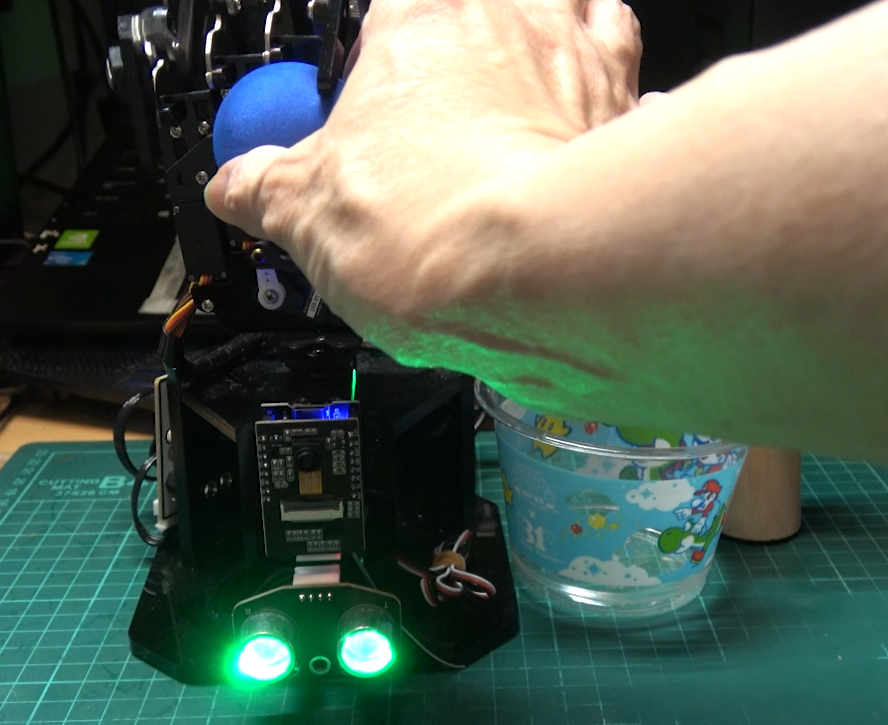
④ボールをつかんだまま、左に手を動かします。
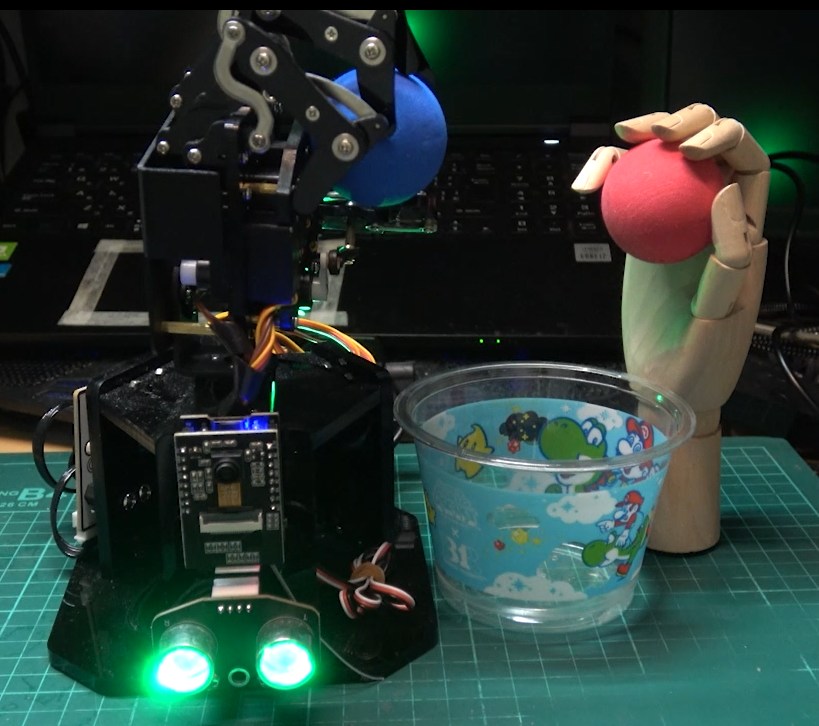
⑤ボールをコップに中に落とします。
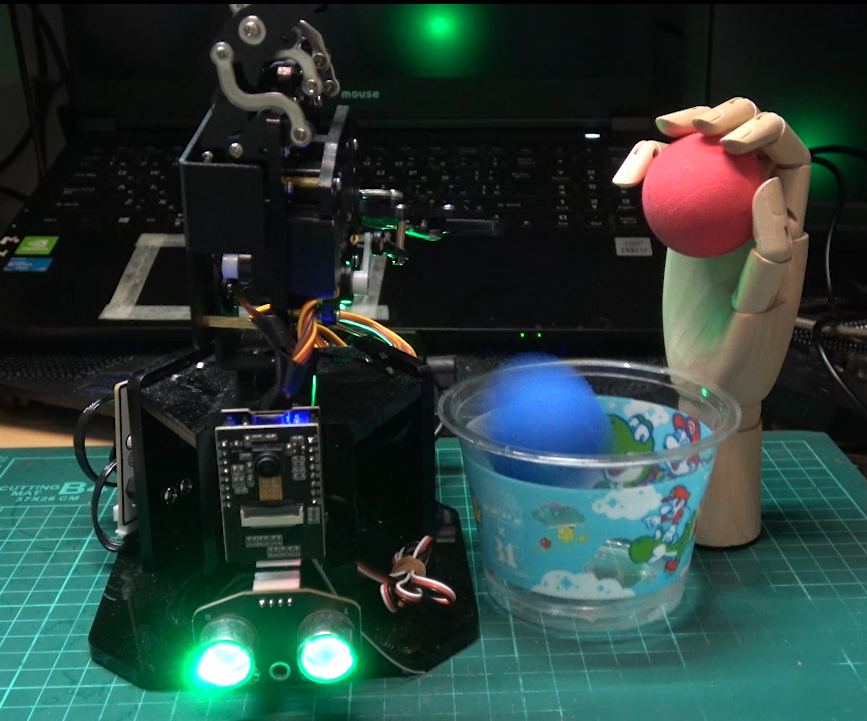
⇒単純な動作ですが、だんだんとロボットぽくなってきました。
手首が前後に動かす機能がないので、ボールをつまんで取る動作はできないのですが、
将来的にそのような機能も付けてみたいと思います。
☆動画ではこんな動きになります。
実装手順としては、下記のようになります。
<事前準備>
①ロボットハンドとパソコンをUSBケーブルでつなぐ
②Arduino IDEを立ち上げる(事前にインストールは必要)
※IDE(Integrated Development Environment):統合開発環境
エディター、コンパイラー、書き込みルール他が入っています。
③下記のプログラムを読み込む(メーカのライブラリーからダウンロード)
uhand_ultrasonic_grasp.ino
④「検証」ボタンを押して、プログラムをコンパイル
⑤「書き込み」ボタンを押して、ロボットハンドにプログラムを書きこむ
↓IDEの画面です。
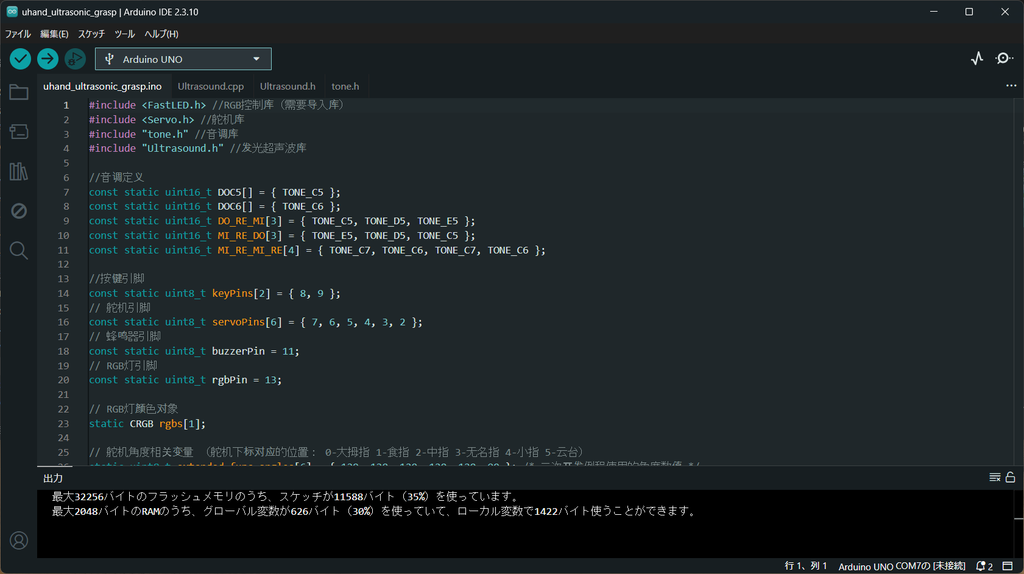
<準備作業>
①USBケーブルを抜く
②超音波センサーを4ピンケーブルで拡張ボードのI2Cポートに接続する(未接続の場合)
③ノブ S5・S6 を中央にする
④Bluetoothモジュールは外したままでOK
<動作確認>
※このプログラムは、一度トリガーがかかると最後まで自動で動きます。
①起動時:パン・チルトが中立位置、超音波センサーのLEDが青
②ボールをロボットハンドの手のひらに近づける → センサーが検知してブザーが鳴り、LEDが緑に変わる
③約1秒後に手が閉じ始めます。その前にボールを手に収めてください
④手が閉じてボールを掴む → 左に回転 → ボールを離す
⑤ボールをセンサーの検知範囲から外す → パン・チルトが中立に戻り、次の動作待ちになる
今日はここまで、次回は別のセンサーを試したいと思います。
次回をお楽しみに(^^♪