MENU
  • AI社員
  • 実績紹介
  • 開発中
  • 会社概要
  • 書籍
  • ブログ
  • お問い合わせ
AI開発で中小企業のDXを支援
TechX
  • AI社員
  • 実績紹介
  • 開発中
  • 会社概要
  • 書籍
  • ブログ
  • お問い合わせ
TechX
  • AI社員
  • 実績紹介
  • 開発中
  • 会社概要
  • 書籍
  • ブログ
  • お問い合わせ
  1. ホーム
  2. スタッフブログ
  3. ヒューマノイドロボット(AI)の勉強用にロボットハンドを購入しました。その3(センサー編①)

ヒューマノイドロボット(AI)の勉強用にロボットハンドを購入しました。その3(センサー編①)

2026 9/21
スタッフブログ 開発中 ヒューマノイド
2026年9月21日

ソリューション本部の小畑です。
今回は、「ロボットハンド」のセンサー編です。
まずは、「視覚センサー」
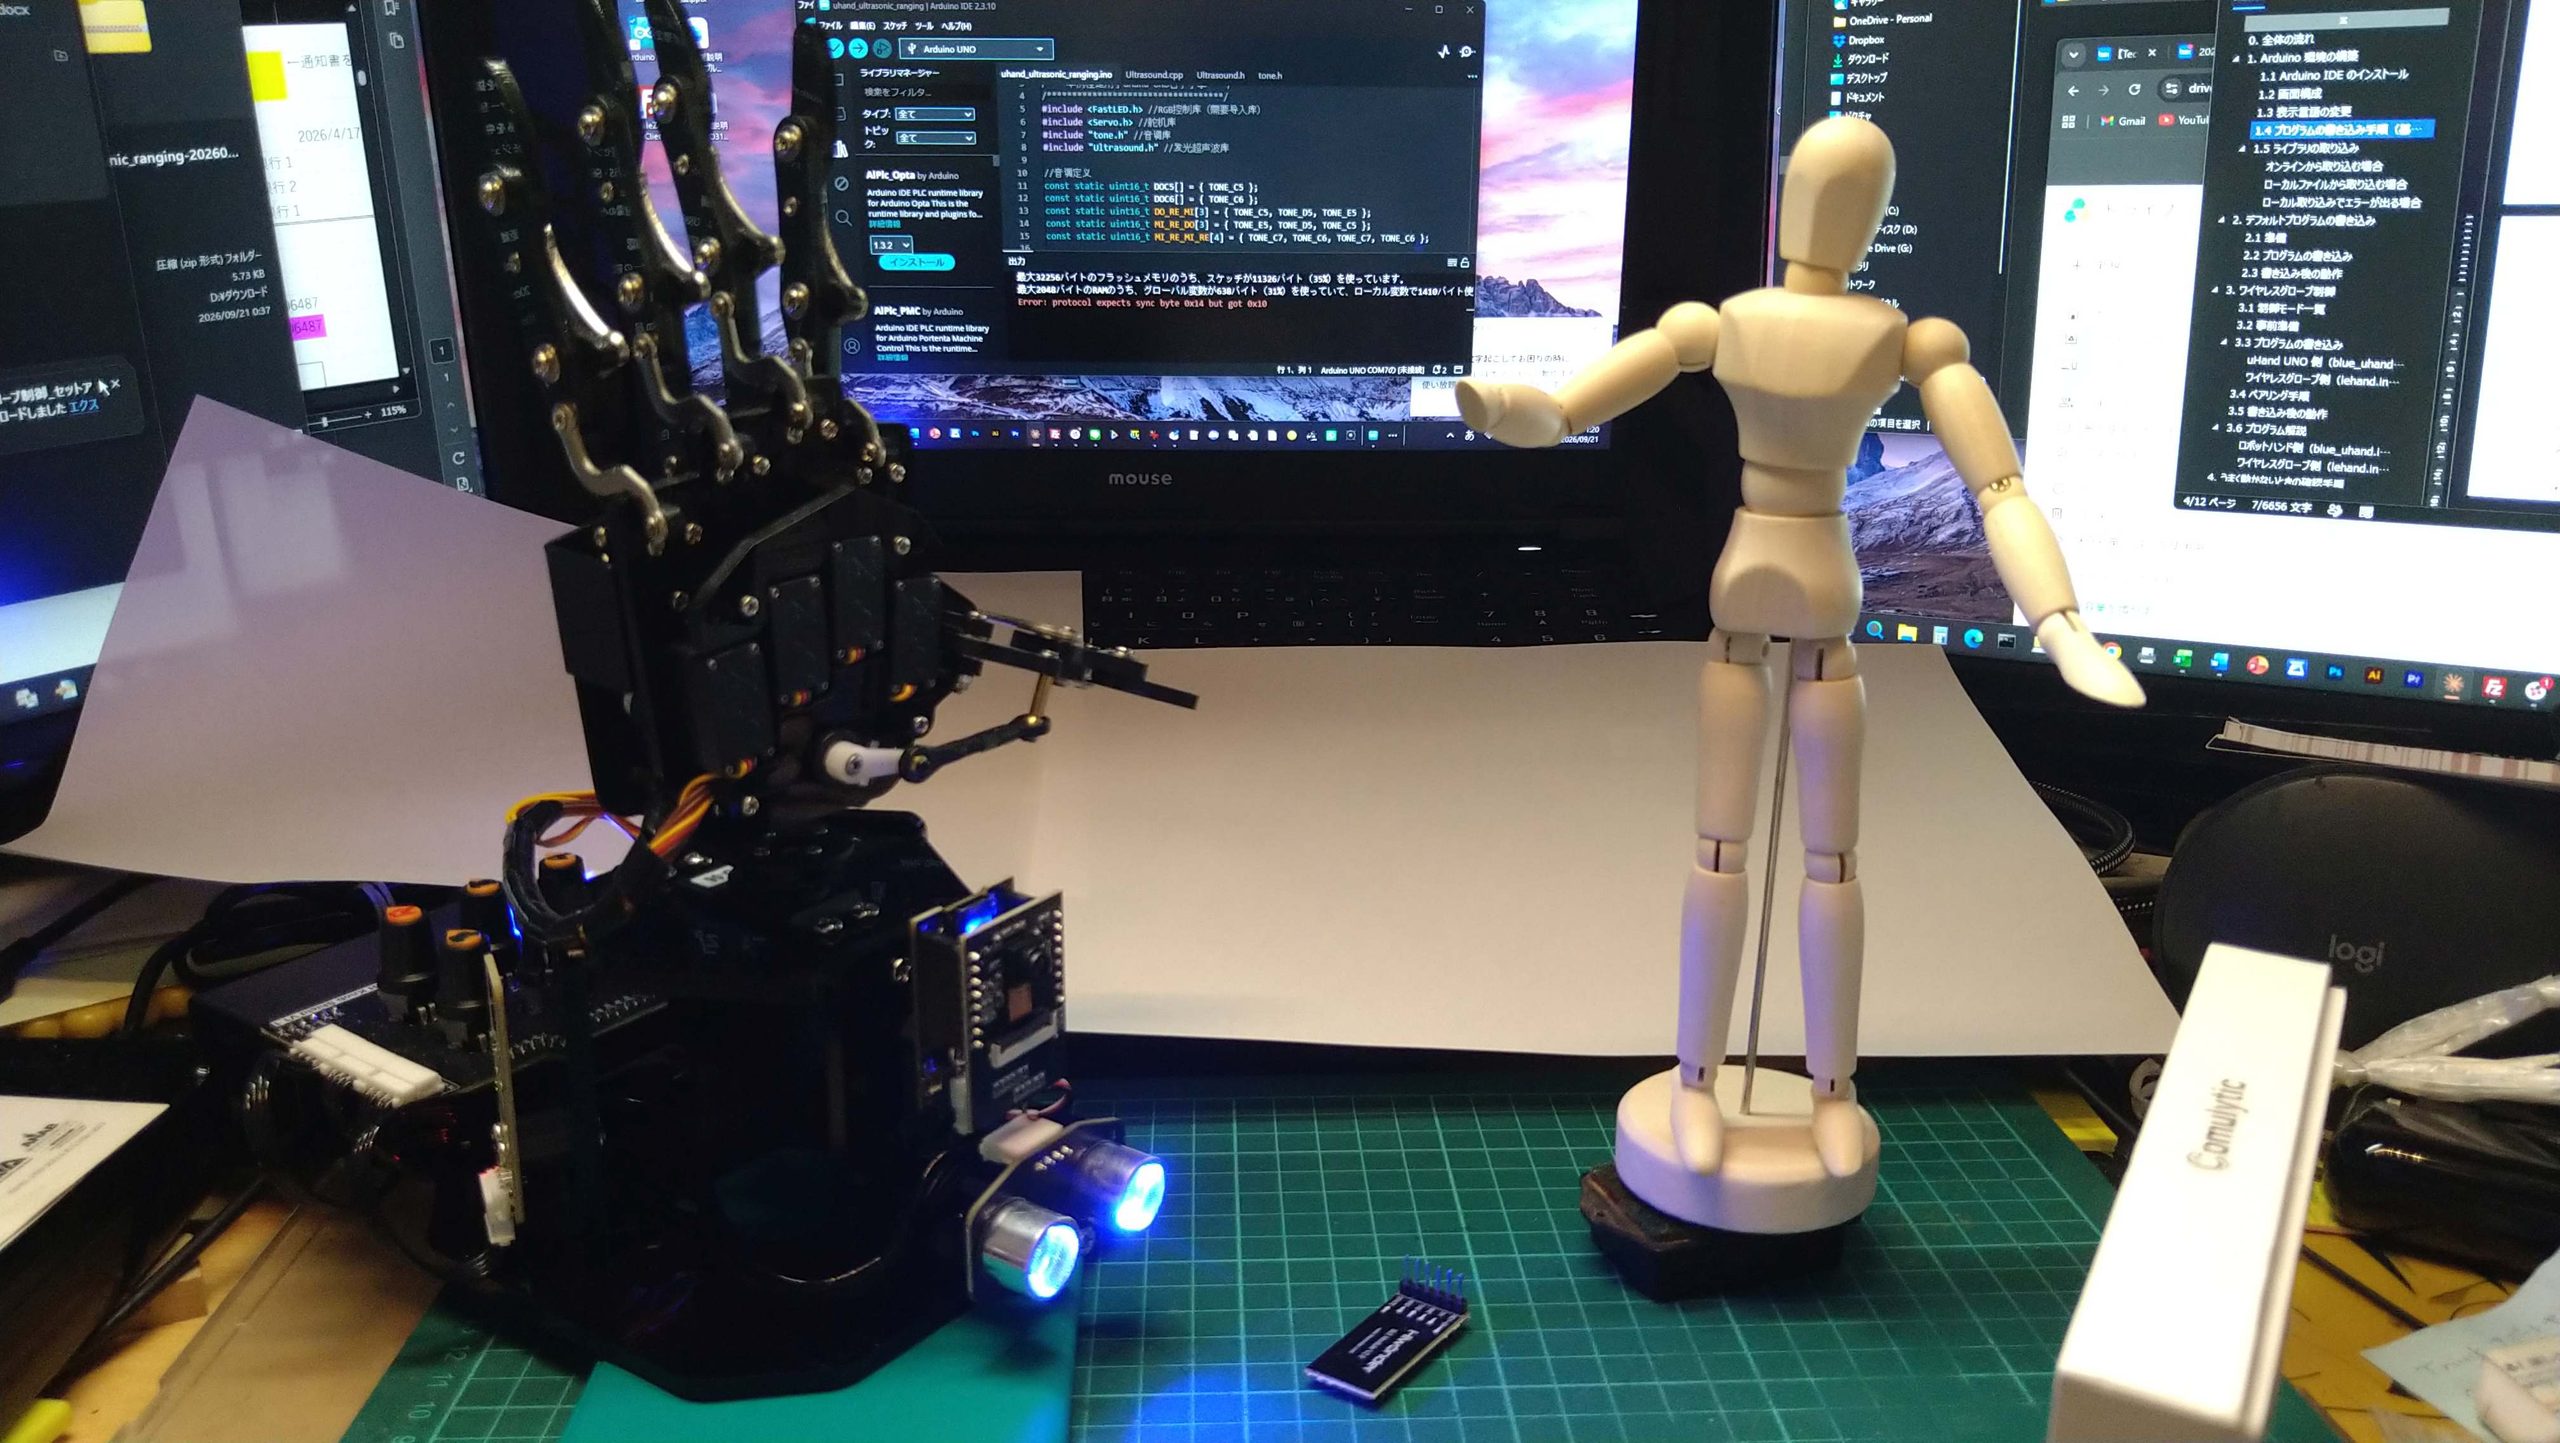
こちらです。(目が2個あるブルーに光っている下の方のセンサー)
人間の目のように2つの目で距離を測っているようです。
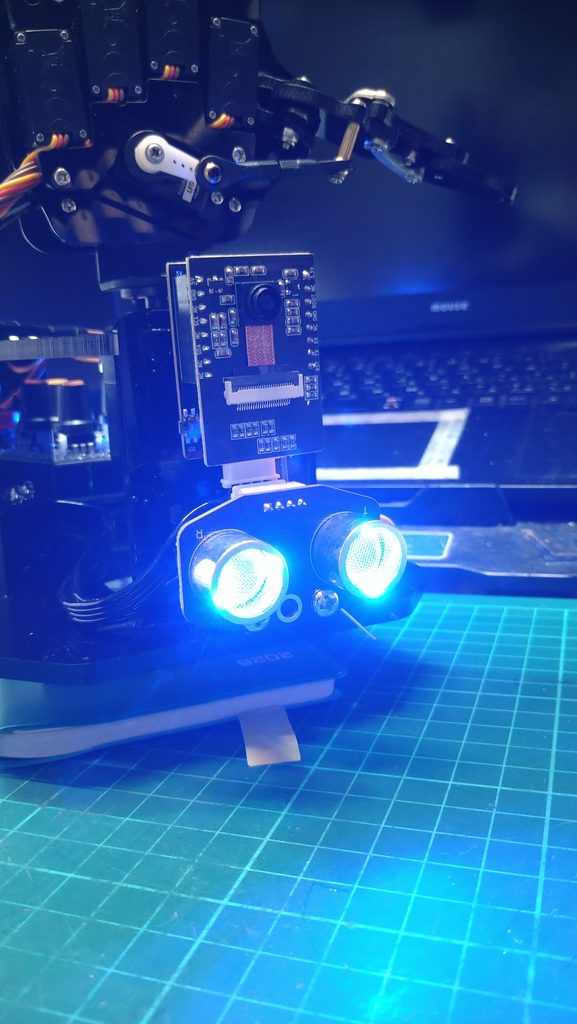
どんな動きが出来るかと言えば、「測距プログラム」使った場合
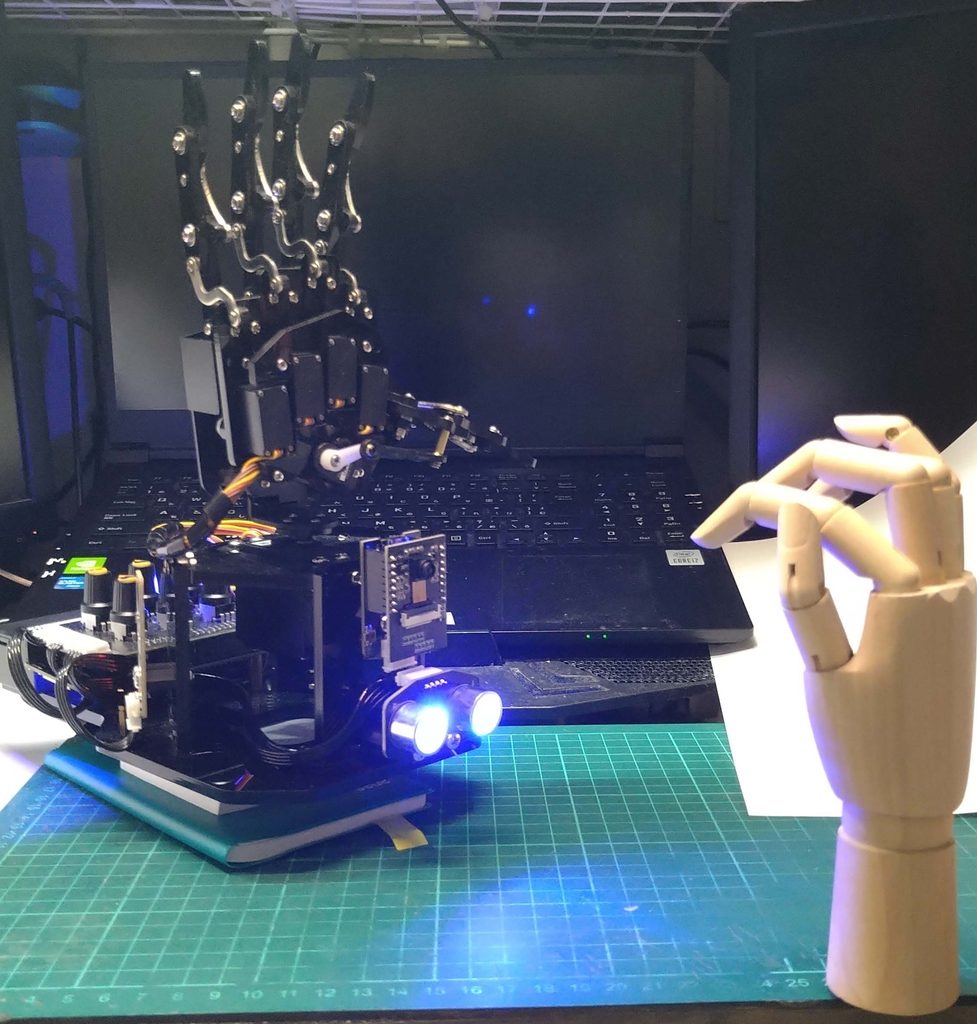
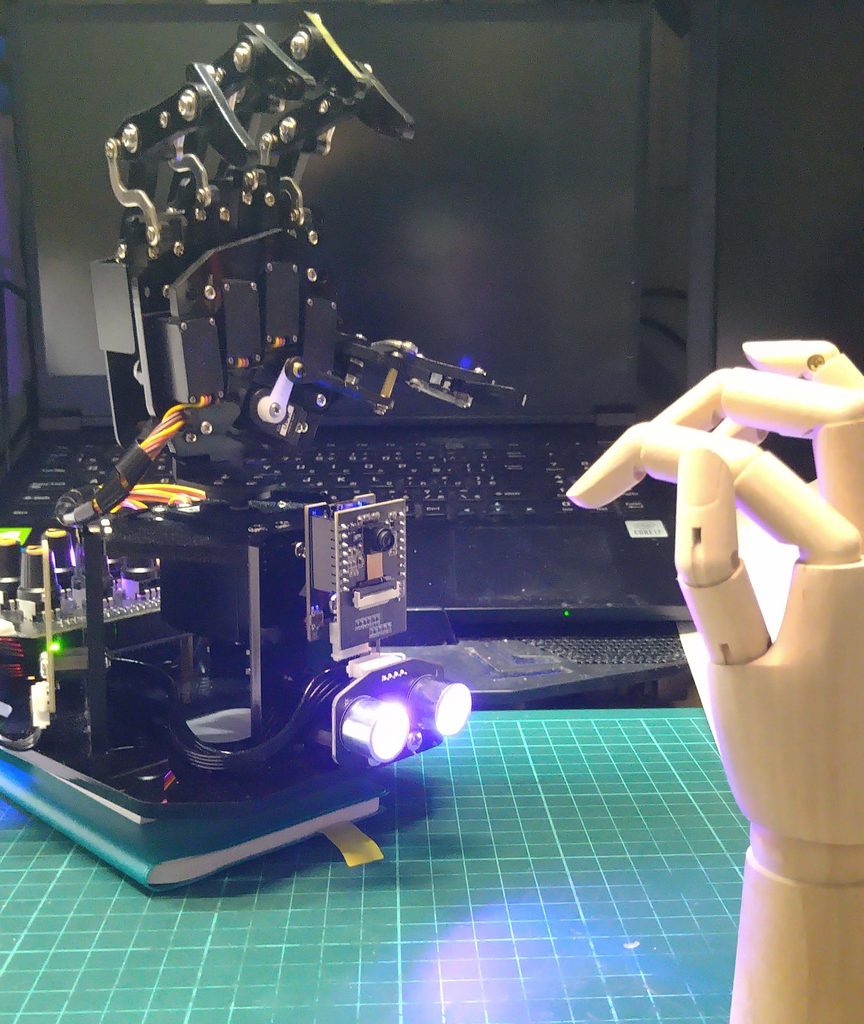
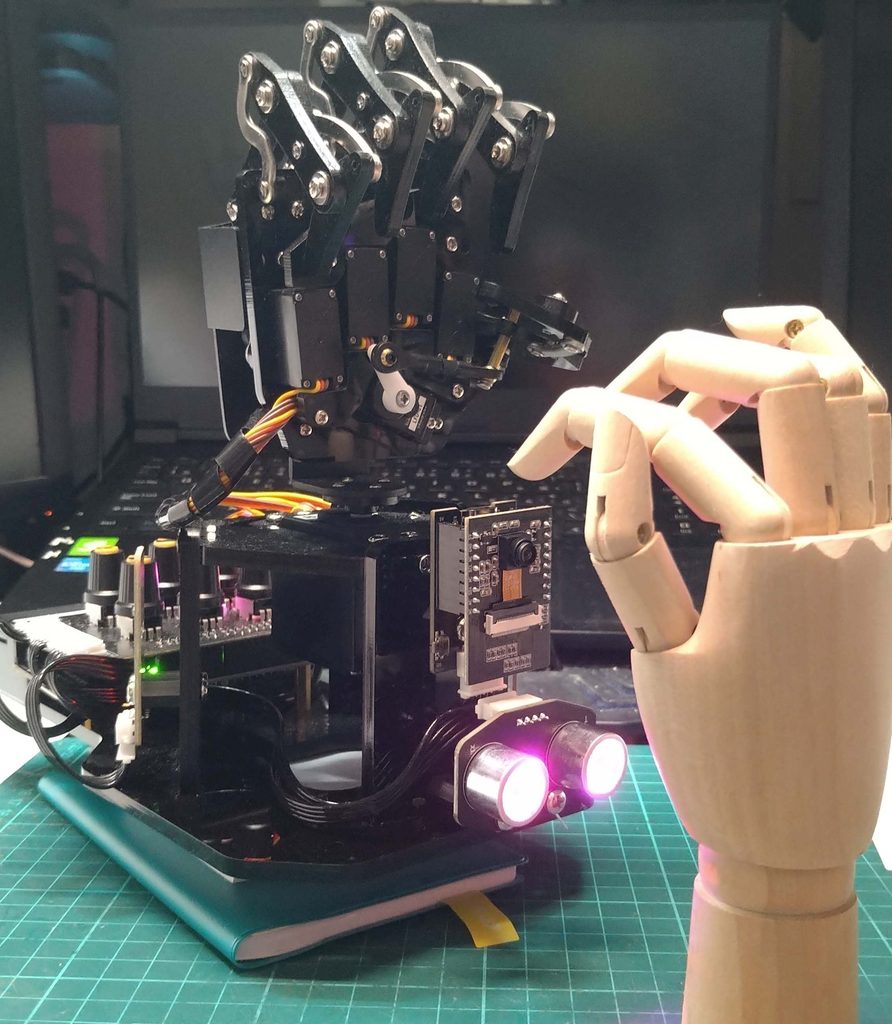
下記の動作が可能となります。※手のモデルを使って実験(掌や白い板でもOK)
①手のモデルが20cm離れているときは、 5本指が開く。 ライトは、青が点灯する。

②手のモデルが20cm → 10cm 近づくほど徐々に手が閉じる。 ライトは、青から紫へ変化する。
③手のモデルが10cm 未満に近づいた時に 完全に手が閉じる。 ライトは、赤が点灯する。
動画ではこんな感じ

実装手順としては、下記のようになります。

<事前準備>
①ロボットハンドとパソコンをUSBケーブルでつなぐ
②Arduino IDEを立ち上げる(事前にインストールは必要)
 ※IDE(Integrated Development Environment):統合開発環境
  エディター、コンパイラー、書き込みルール他が入っています。
③下記のプログラムを読み込む(メーカのライブラリーからダウンロード)
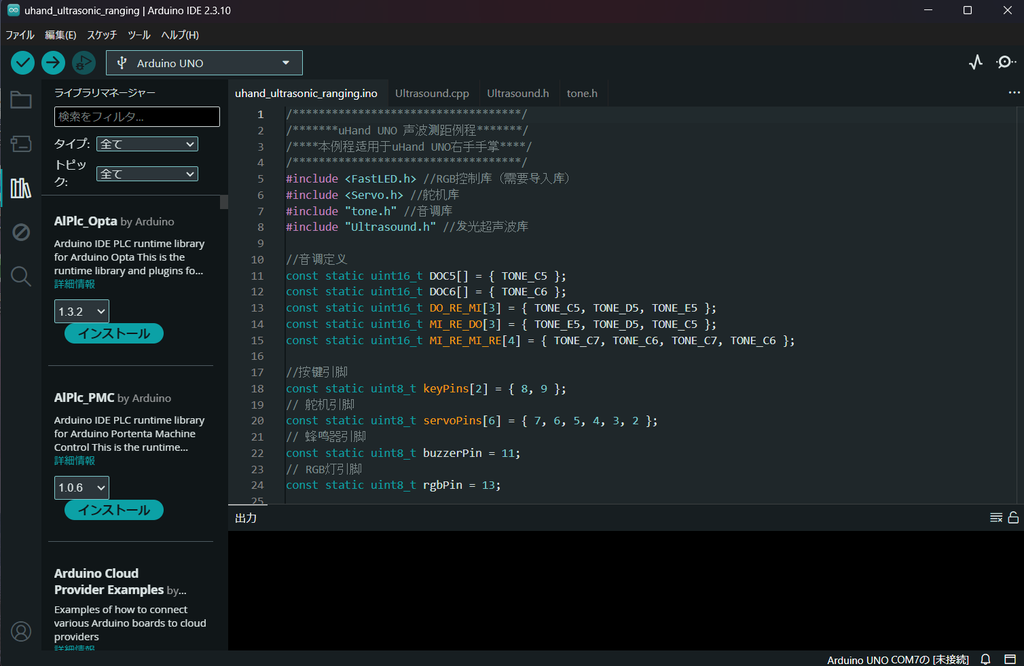
 uhand_ultrasonic_ranging.ino
④「検証」ボタンを押して、プログラムをコンパイル
⑤「書き込み」ボタンを押して、ロボットハンドにプログラムを書きこむ
↓IDEの画面です。
<動作確認>
①USBケーブルを抜く
②超音波センサーを4ピンケーブルで拡張ボードのI2Cポートに接続する(未接続の場合)
③ノブ S5・S6 を中央にする
④Bluetoothモジュールは外したままでOK
⑤ 満充電のバッテリーを接続し、電源スイッチをON
⑥センサーの前に、手や白い板置き、遠くから近づけると指が閉じて行くことを確認。

今日はここまで、次回は別のセンサーを試したいと思います。
次回をお楽しみに(^^♪

おまけ、
先日、ロボットハンドの開発をしていた方と話をしました。
何年か前のことで、果物等の農作物を収穫するロボットを作っていたそうです。
その時は、人間の指の微妙な感覚を実装することが出来なくて、断念したそうです。
⇒もしかすると現在のAIやセンサーを使って実現できるかもしれません。
 ⇒視覚もプラスして
 その方と一緒に研究を深めていきたいと思っています。


スタッフブログ 開発中 ヒューマノイド
AI活用支援 スタッフブログ ヒューマノイドロボット ロボットハンド 株式会社TechX
  • URLをコピーしました!
  • 桑田佳祐「夏祭りツアー2026」仙台公演へ|70歳、今日もステージに立ち続ける人

関連記事

  • 桑田佳祐「夏祭りツアー2026」仙台公演の会場に掲げられた大看板と夕空
    桑田佳祐「夏祭りツアー2026」仙台公演へ|70歳、今日もステージに立ち続ける人
    2026年9月13日
  • 妙正寺川の水面を泳ぐ数羽のカルガモ
    マンションの植栽にカルガモが営巣しました──朝5時半の散歩道で出会った、街の小さな自然
    2026年9月6日
  • 【作ってみた】タミヤの「ローラースケートロボ」が完全にインラインスケートの物理を再現していて感動した話
    2026年8月31日
  • ヒューマノイドロボット(AI)の勉強用にロボットハンドを購入しました。その2
    2026年8月23日
  • 炭焼きレストランさわやかのげんこつハンバーグ(鉄板で焼き上げたところ)
    お盆休みは静岡へ。「さわやか」のげんこつハンバーグを食べてきました
    2026年8月17日
  • 【Day2】初めてサーボが動いた! ― 配線あるあると、基板の裏に救われた話
    2026年7月29日
  • ArduinoとPCA9685サーボ制御基板をI2Cで配線した様子
    【Day 1】まず”動くもの”へ ― サーボ制御基板PCA9685の配線と、最初の関門突破
    2026年7月23日
  • 【Day 0】ここから始まる。4足歩行ロボット開発記 〜3Dプリンターの衝動買いとパーツ選定編〜
    2026年7月8日

最近の投稿

  • ヒューマノイドロボット(AI)の勉強用にロボットハンドを購入しました。その3(センサー編①)
  • 桑田佳祐「夏祭りツアー2026」仙台公演へ|70歳、今日もステージに立ち続ける人
  • マンションの植栽にカルガモが営巣しました──朝5時半の散歩道で出会った、街の小さな自然
  • 【作ってみた】タミヤの「ローラースケートロボ」が完全にインラインスケートの物理を再現していて感動した話
  • ヒューマノイドロボット(AI)の勉強用にロボットハンドを購入しました。その2

アーカイブ

  • 2026年9月
  • 2026年8月
  • 2026年7月
  • 2026年6月
  • 2026年5月
  • 2026年4月
  • 2026年3月
  • 2026年1月
  • 2025年11月
  • 2025年10月
  • 2025年9月
  • 2025年8月

カテゴリー

  • AI活用
  • Web制作
  • お客様の声
  • お知らせ
  • スタッフブログ
  • スタッフ紹介
  • ヒューマノイド
  • ポッドキャスト
  • 不動産業務効率化
  • 保守・運用
  • 廃棄物処理業DX
  • 未分類
  • 開発中

© TechX.

目次